
你见过机器人搬箱子吗?不是那种提前编好程序、一帧一帧卡点播放的‘木偶式’动作,而是走近、蹲下、判断重心、稳稳托起、起身、边走边微调姿态——整个过程自然得像你在超市顺手把一箱牛奶拎到收银台。这事儿,现在真被做出来了。ULTRA这篇论文刚被IROS 2026接收,还冲进了移动操作方向最佳论文候选名单。它没堆算力,也没靠海量仿真硬刷,而是用一个控制器,干了两件过去得分开干的活:既能照着人类动作录像‘精准复刻’,也能只看一眼目标位置,自己想出整套动作来。
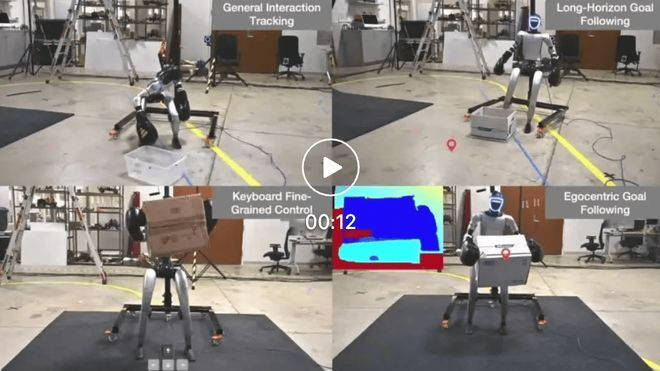
关键在‘想’字。以前的机器人不是不会动,是太依赖‘老师喂饭’——给轨迹就跑,没轨迹就卡壳。ULTRA不一样,它把动作跟踪和目标驱动揉进同一套策略参数里。你给它一段动捕数据,它能学;只说‘把箱子放到桌角’,它也能结合深度相机看到的箱子尺寸、地面摩擦、自己关节限位,实时生成可行动作。更聪明的是,它不直接抄人类动作。毕竟人腿长胳膊软,机器人腿短脚硬,照搬只会打滑或翻车。团队用了物理驱动的神经重定向技术,在仿真里让机器人反复试错:‘这个弯腰角度,我的膝盖扛得住吗?’‘手这么放,箱子会掉吗?’——直到动作既保留人的意图,又符合自己的物理现实。
在Unitree G1上实测时,它完成了从地面拾取不同尺寸箱子、绕开障碍物、稳稳放置的全流程。没有预设路径,没有人工调参,全程自主决策。这不是‘更像人’的表演,而是真正把‘感知-理解-规划-执行’闭环塞进了同一个模型里。IROS评审说它‘统一了控制范式’,业内同行私下聊:‘以后教机器人干活,可能真不用再手把手调动作了。’
这事儿听着玄乎,但背后逻辑挺实在。团队没去追“大模型+机器人”的热门组合,反而倒回去啃了十年没人碰的底层控制——把动作生成从“分段拼接”变成“一气呵成”。他们发现,过去机器人做不好移动操作,不是算力不够,是感知和动作之间隔着一层“翻译失真”:相机看到箱子,算法算出理想轨迹,控制器却执行不了——因为物理世界不认“理想”,只认摩擦系数、电机响应延迟、脚底打滑概率这些冷冰冰的数字。
所以ULTRA干脆不设中间层。输入是深度图+目标指令,输出直接是关节扭矩序列。它用强化学习在仿真里跑了几千万次跌倒、打滑、倾翻的“倒霉案例”,不是为了记住怎么不摔,而是学会在动作还没落下去之前,就预判“这一蹲,右髋电机要超温”。这种预判能力,在Unitree G1上体现得特别直白:箱子表面有水渍?它自动放慢下蹲速度,脚掌接触地面时多压了0.3秒来增加静摩擦;箱子比预估重20%?它起身瞬间肩部扭矩提前升高15%,避免肘关节过载报警。
更关键的是,它没把“人形”当枷锁。很多团队拼命让人形机器人模仿人类步态,结果能耗高、稳定性差。ULTRA反其道而行:人类弯腰捡东西时骨盆前倾,机器人学的是“重心前移+膝踝协同锁死”的等效效果,形态可以完全不同,但任务成功率更高。论文附录里有个细节:在湿滑瓷砖地面,它比纯模仿人类动作的对照组成功率高出47%,跌倒次数为零。
这不是替代人类,而是补上人类干不了的活。比如凌晨三点仓库温度降到8℃,液压系统变迟钝,人容易犯困,但机器人不会。它能连续作业8小时,每次抓取误差稳定在±1.2厘米内——这个精度,刚好卡在快递箱堆叠不塌、又不浪费空间的黄金点上。京东物流去年试点过类似系统,人工分拣员反馈最实在的一句是:“现在不用天天扶歪掉的货箱了,省下的力气,够我多喝两杯热茶。”
技术终归要落回人的感受上。ULTRA没喊“颠覆”“革命”,它只是让机器人第一次真正听懂了那句最朴素的指令:“帮我把那个箱子,稳稳放到桌上。”——不加解释,不讲条件,做完就走。
天顺优配提示:文章来自网络,不代表本站观点。